1.导读
信息物理系统运行时,既可能受到内部运行模式切换的影响,也可能因网络攻击而出现控制信号中断。特别是在拒绝服务(DoS)攻击下,控制输入会间歇性丢失;当系统本身还具有马尔可夫跳变特性时,稳定性分析和控制器设计会更加复杂。
针对这一问题,论文研究了DoS攻击下马尔可夫型信息物理系统的渐近均方稳定问题。研究将随机模式切换、控制信号丢失以及控制器增益扰动统一纳入分析,构造描述系统二阶矩演化的算子,并从算子谱的角度刻画系统稳定性与收敛速度。在此基础上,论文进一步给出非脆弱状态反馈控制器的设计方法,并通过数值算例、电力系统和网络化车辆系统验证所提方法的有效性。
2.创新点
1. 提出基于算子谱的稳定性分析框架。
论文将系统的二阶矩演化表示为相应算子,通过研究其谱性质分析马尔可夫跳变和随机DoS攻击对系统稳定性的共同影响。相较于依赖构造Lyapunov函数的分析方式,该框架能够直接刻画稳定边界,并给出渐近均方稳定的充要条件。
2. 建立谱位置与收敛速度之间的联系。
论文提出 D(0,\beta)-稳定概念,通过要求算子谱落在以原点为中心、半径为 \beta 的圆盘内,对系统收敛速度进行定量描述。谱所在区域越小,系统状态的衰减越快。
3. 给出考虑增益扰动的非脆弱控制器设计方法。
针对实际控制器可能存在的增益实现误差,论文将增益扰动纳入控制器模型,并基于线性矩阵不等式推导可计算的充分条件,为反馈增益求解提供了具体方法。
3.实验验证
论文设置了三个算例,分别考察理论方法的有效性及其工程应用价值。
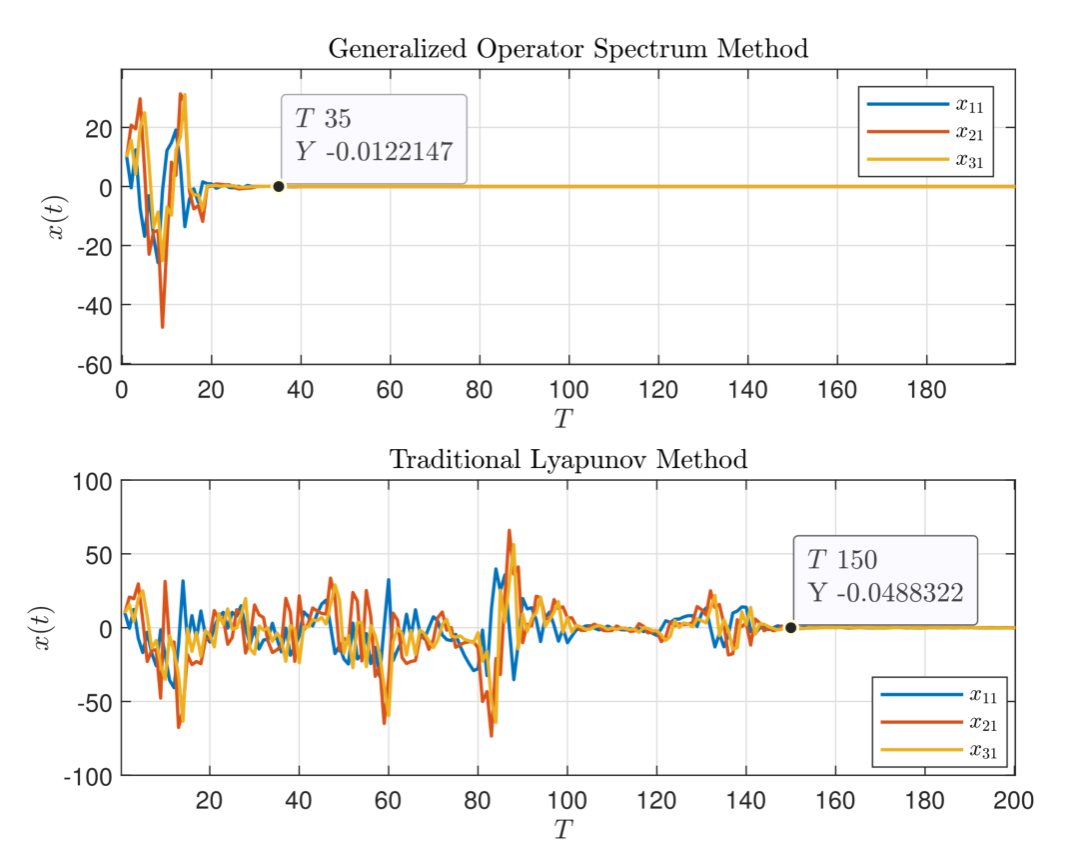
数值算例:在随机DoS攻击和马尔可夫模式切换下,将所提方法与传统Lyapunov方法进行比较。仿真结果显示,所提方法下系统状态收敛更快,瞬态振荡较小;算子谱分布也满足稳定性判据。
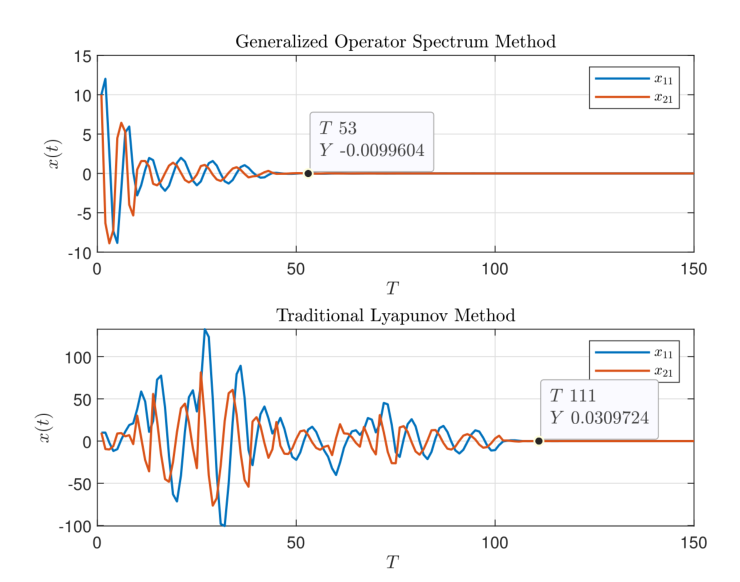
以含远程控制器的RLC电路为对象,验证控制器在DoS攻击、模式切换和增益扰动下的稳定效果。与Lyapunov方法相比,所提方法表现出更快的收敛速度和较平滑的状态响应。
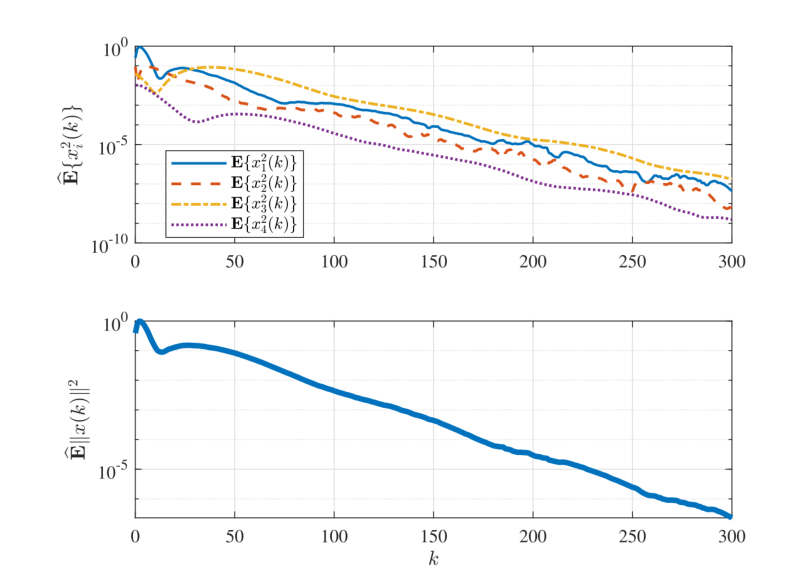
网络化车辆算例针对车辆横向控制建立网络化控制模型,考虑三种纵向速度对应的运行模式、DoS攻击以及控制器增益扰动。通过500次独立蒙特卡洛仿真,车辆状态的均方响应均逐渐衰减至零,横向位移误差和航向角误差得到有效抑制。
论文信息:
研究由东北大学智能交通实验室完成。相关工作已被IEEE Transactions on Systems, Man and Cybernetics: Systems正式录用,即将长文发表。
Jianying Di, Ge Guo, et al. Operator Spectrum Approach to Stabilization of Markovian Cyber-Physical Systems under DoS Attacks and Its Application, IEEE Transactions on Systems, Man, and Cybernetics: Systems, doi: 10.1109/TSMC.2026.3744728. Nov. 2026