1.导读
自动驾驶车辆也需要一点“自知之明”。定位系统报出“我在这里”之后,还应当说清楚:这个位置究竟有多可信?在高楼林立、道路遮挡与多路径传播等环境中,全球导航卫星系统(Global Navigation Satellite System,GNSS)观测可能出现异常。如果位置已经跑偏,系统却依然“信心满满”,这份自信就可能给后续规划与控制带来麻烦。
车辆定位完好性研究,关注的正是定位结果的可信程度。其中,保护级(Protection Level,PL)用于表征定位误差的估计保护边界,并通过与告警限比较,为定位服务是否可用提供判断依据。然而,复杂道路环境中的GNSS异常并不总是整齐划一:有时某个方向的观测偏差更突出,有时异常会持续一段时间。这也要求定位系统能够辨别不同方向的观测可靠性,并关注异常随时间的变化。
围绕上述问题,本研究团队提出了融合空间多假设与时间一致性的车辆定位完好性评估框架。该框架面向GNSS与惯性测量单元(IMU)的组合定位,以误差状态扩展卡尔曼滤波(ESKF)为基础。方法将新息监测、后验不确定性传播与保护级计算相衔接。在空间上,根据不同方向的观测一致性开展多假设概率融合,减弱异常观测的影响;在时间上,利用历史新息统计信息调节保护级,使其在异常与恢复过程中合理变化。实验表明,该方法能够改善GNSS观测异常条件下的定位精度,并提升保护级输出的稳定性与可解释性。
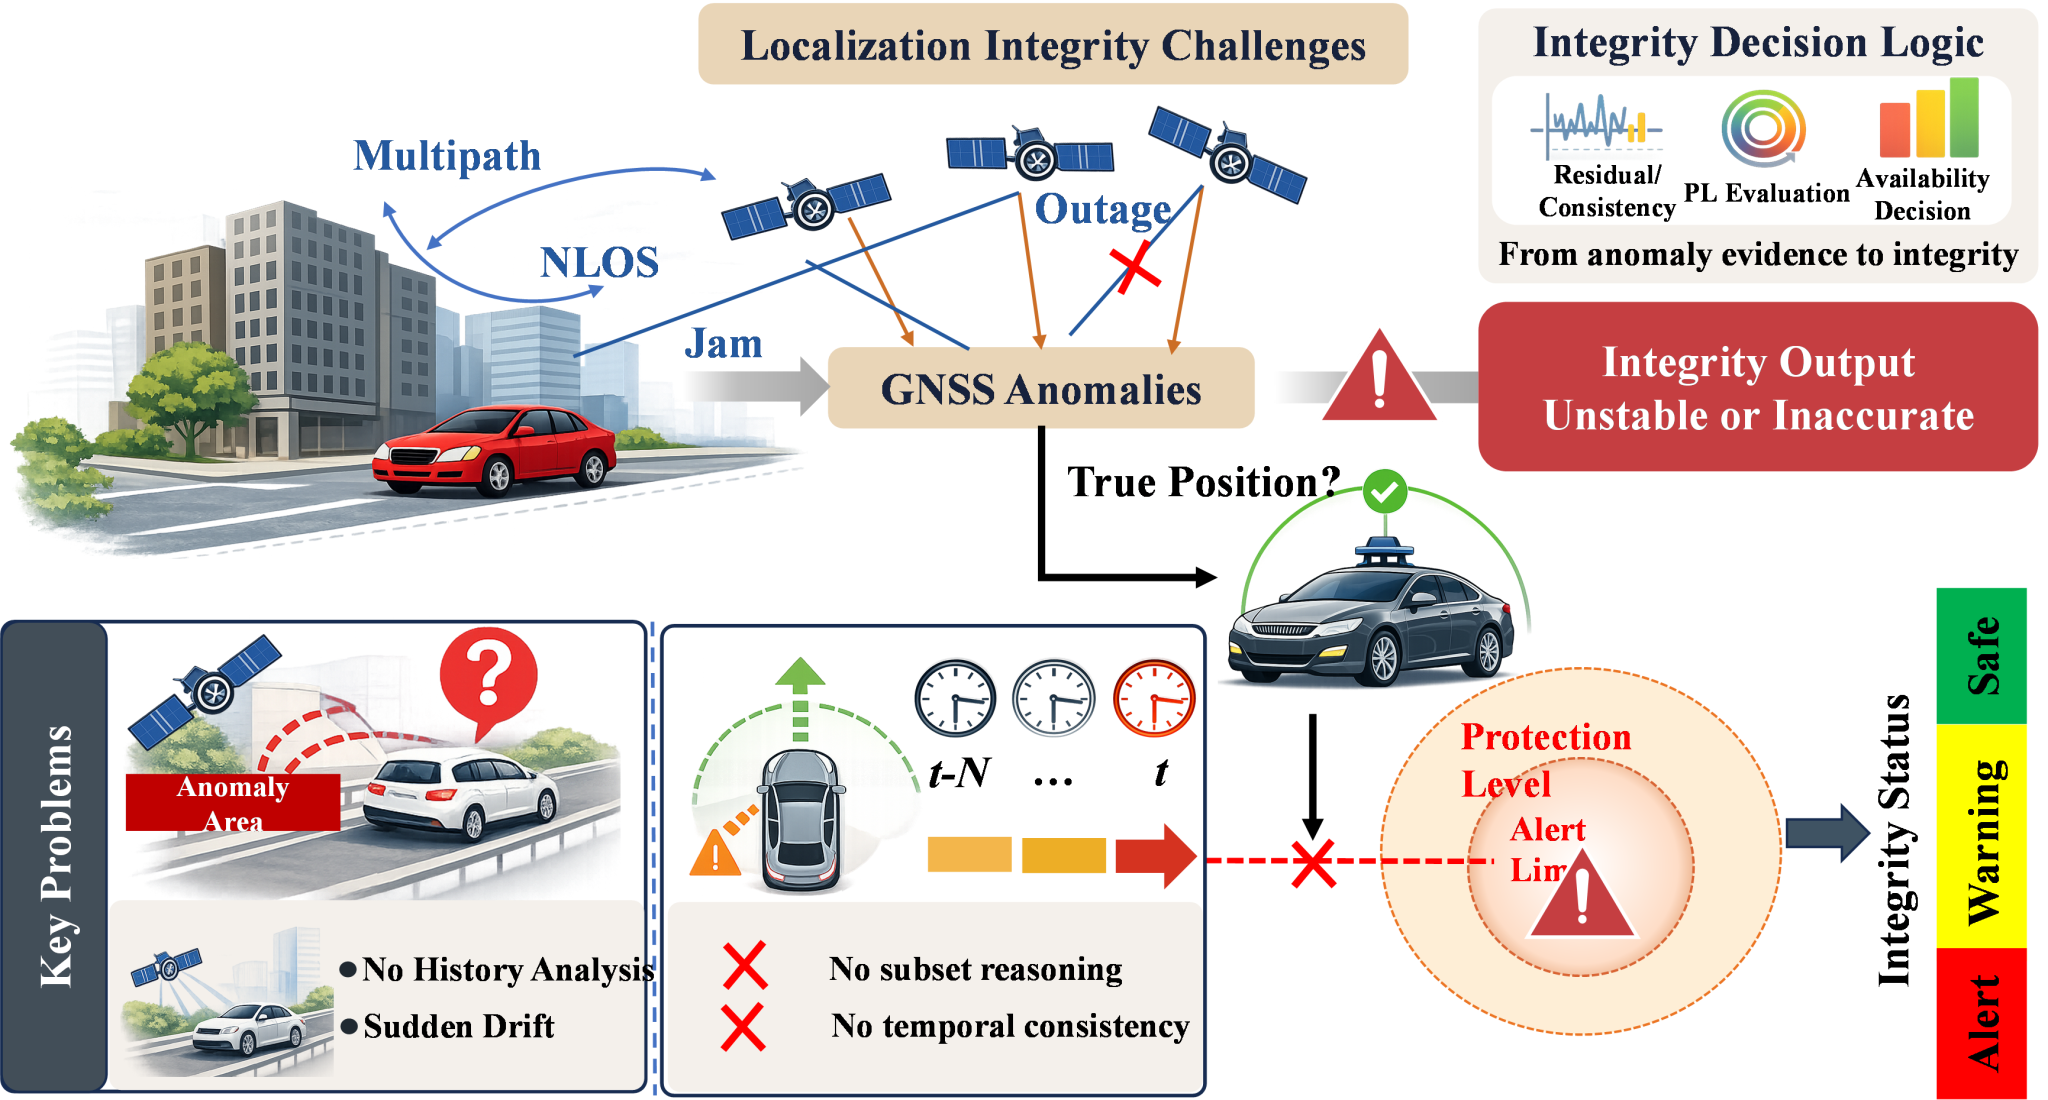
图1 复杂城市环境下的车辆定位完好性挑战
2.创新点
1. 构建连接状态估计与保护级计算的ESKF-DIA完好性评估框架
方法以ESKF为GNSS/IMU组合定位的基础,将检测—识别—自适应(Detection-Identification-Adaptation,DIA)机制引入量测更新过程。利用新息残差、新息协方差等统计量表征观测一致性,并结合位置后验协方差及完好性尺度因子计算水平与垂直保护级。由此建立观测异常监测、状态更新、后验不确定性传播与保护级输出之间的显式联系,为GNSS观测异常条件下的定位估计与完好性评估提供统一的统计接口。
2. 面向方向性退化开展空间多假设概率融合
在北—东—地(North-East-Down,NED)坐标系下,构建NED、NE、ND、ED四类位置观测子集。NED对应三个方向观测均满足统计一致性的假设;NE、ND、ED分别对应下向、东向和北向观测分量可能异常的情况。方法根据各子集的新息一致性,并结合抑制不必要降维和频繁假设切换的先验权重,计算后验权重,再融合各假设对应的状态估计与协方差。融合协方差同时考虑单个假设的不确定性和假设间的估计差异,从而在减弱异常方向影响的同时,保留其他方向的有效观测信息。
3. 通过时间一致性调节保护级的变化与恢复
使用历史新息统计量的滑动窗口构建局部时间基准,根据当前统计量相对历史基准的偏离程度,连续调整水平与垂直保护级。当异常证据增强时,适度扩大保护边界;观测恢复后,保护级逐步回归正常范围,以改善退化与恢复过程中的输出稳定性。该调节环节作用于报告的保护级,不改变ESKF的状态估计。
3.实验验证
1 实车数据与故障设置
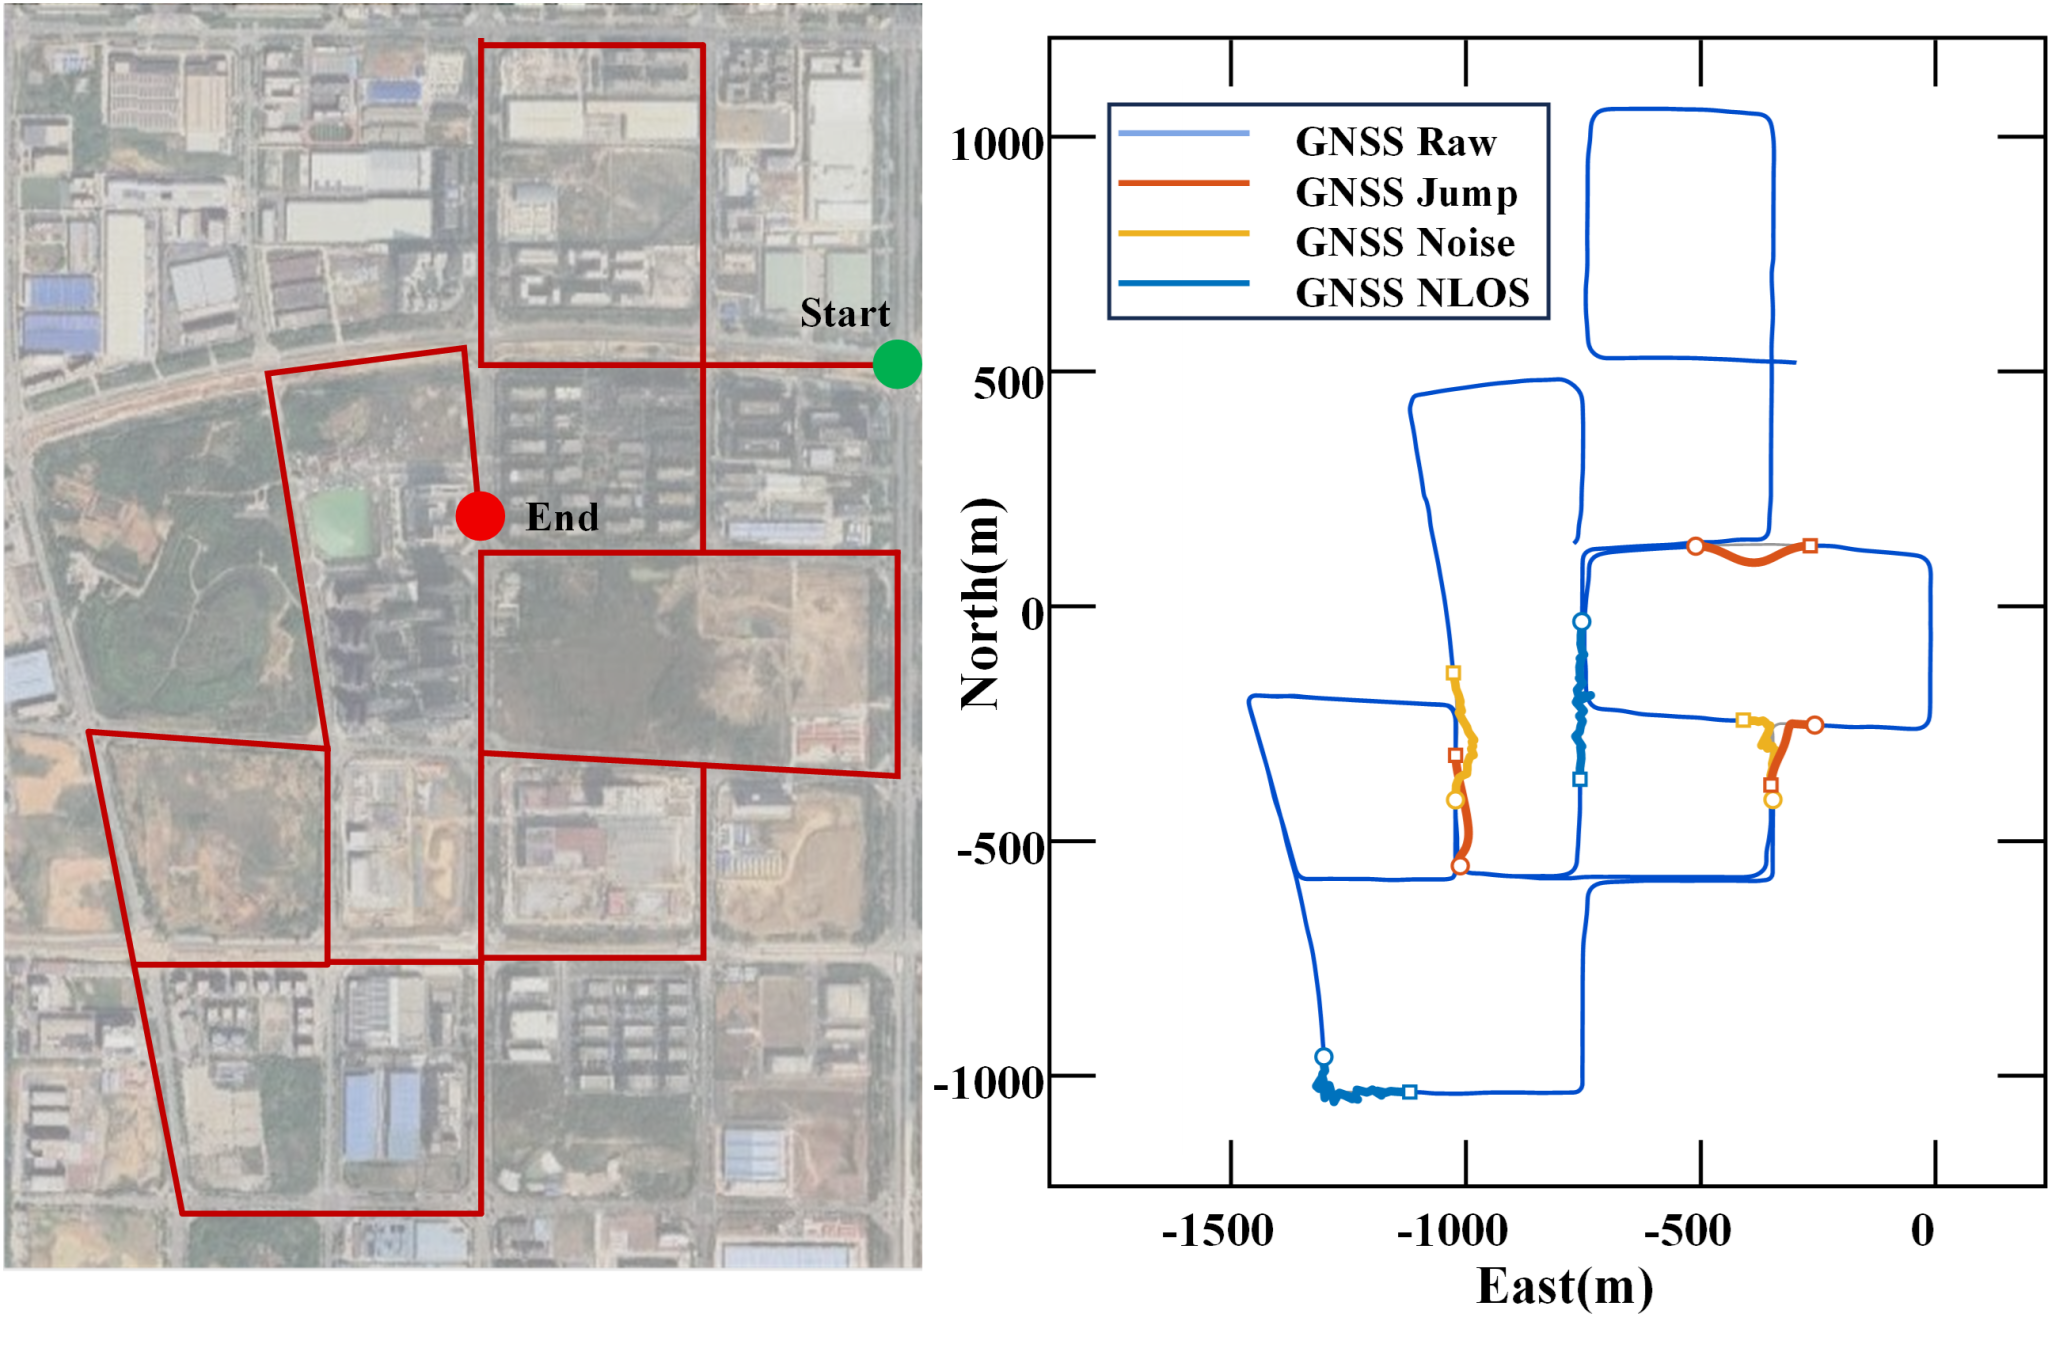
图2 实车行驶路线与GNSS故障分布
研究采用武汉大学i2Nav实验室公开的Awesome GINS实车数据,实验共评估1616个GNSS历元,在不同路段注入7段故障,覆盖203个GNSS历元,其中包括2段噪声增强、3段位置突跳和2段具有时间相关性的非视距(NLOS)误差。每段故障持续25—35个GNSS历元,NLOS误差采用一阶自回归过程构造,以模拟异常在时间上的持续性。注入故障后的GNSS观测最大水平误差达到61.6 m,用于检验方法在较强观测扰动下的定位与完好性评估表现。图2给出了实车行驶路线及各类故障的分布。
2 不同故障下的空间假设响应
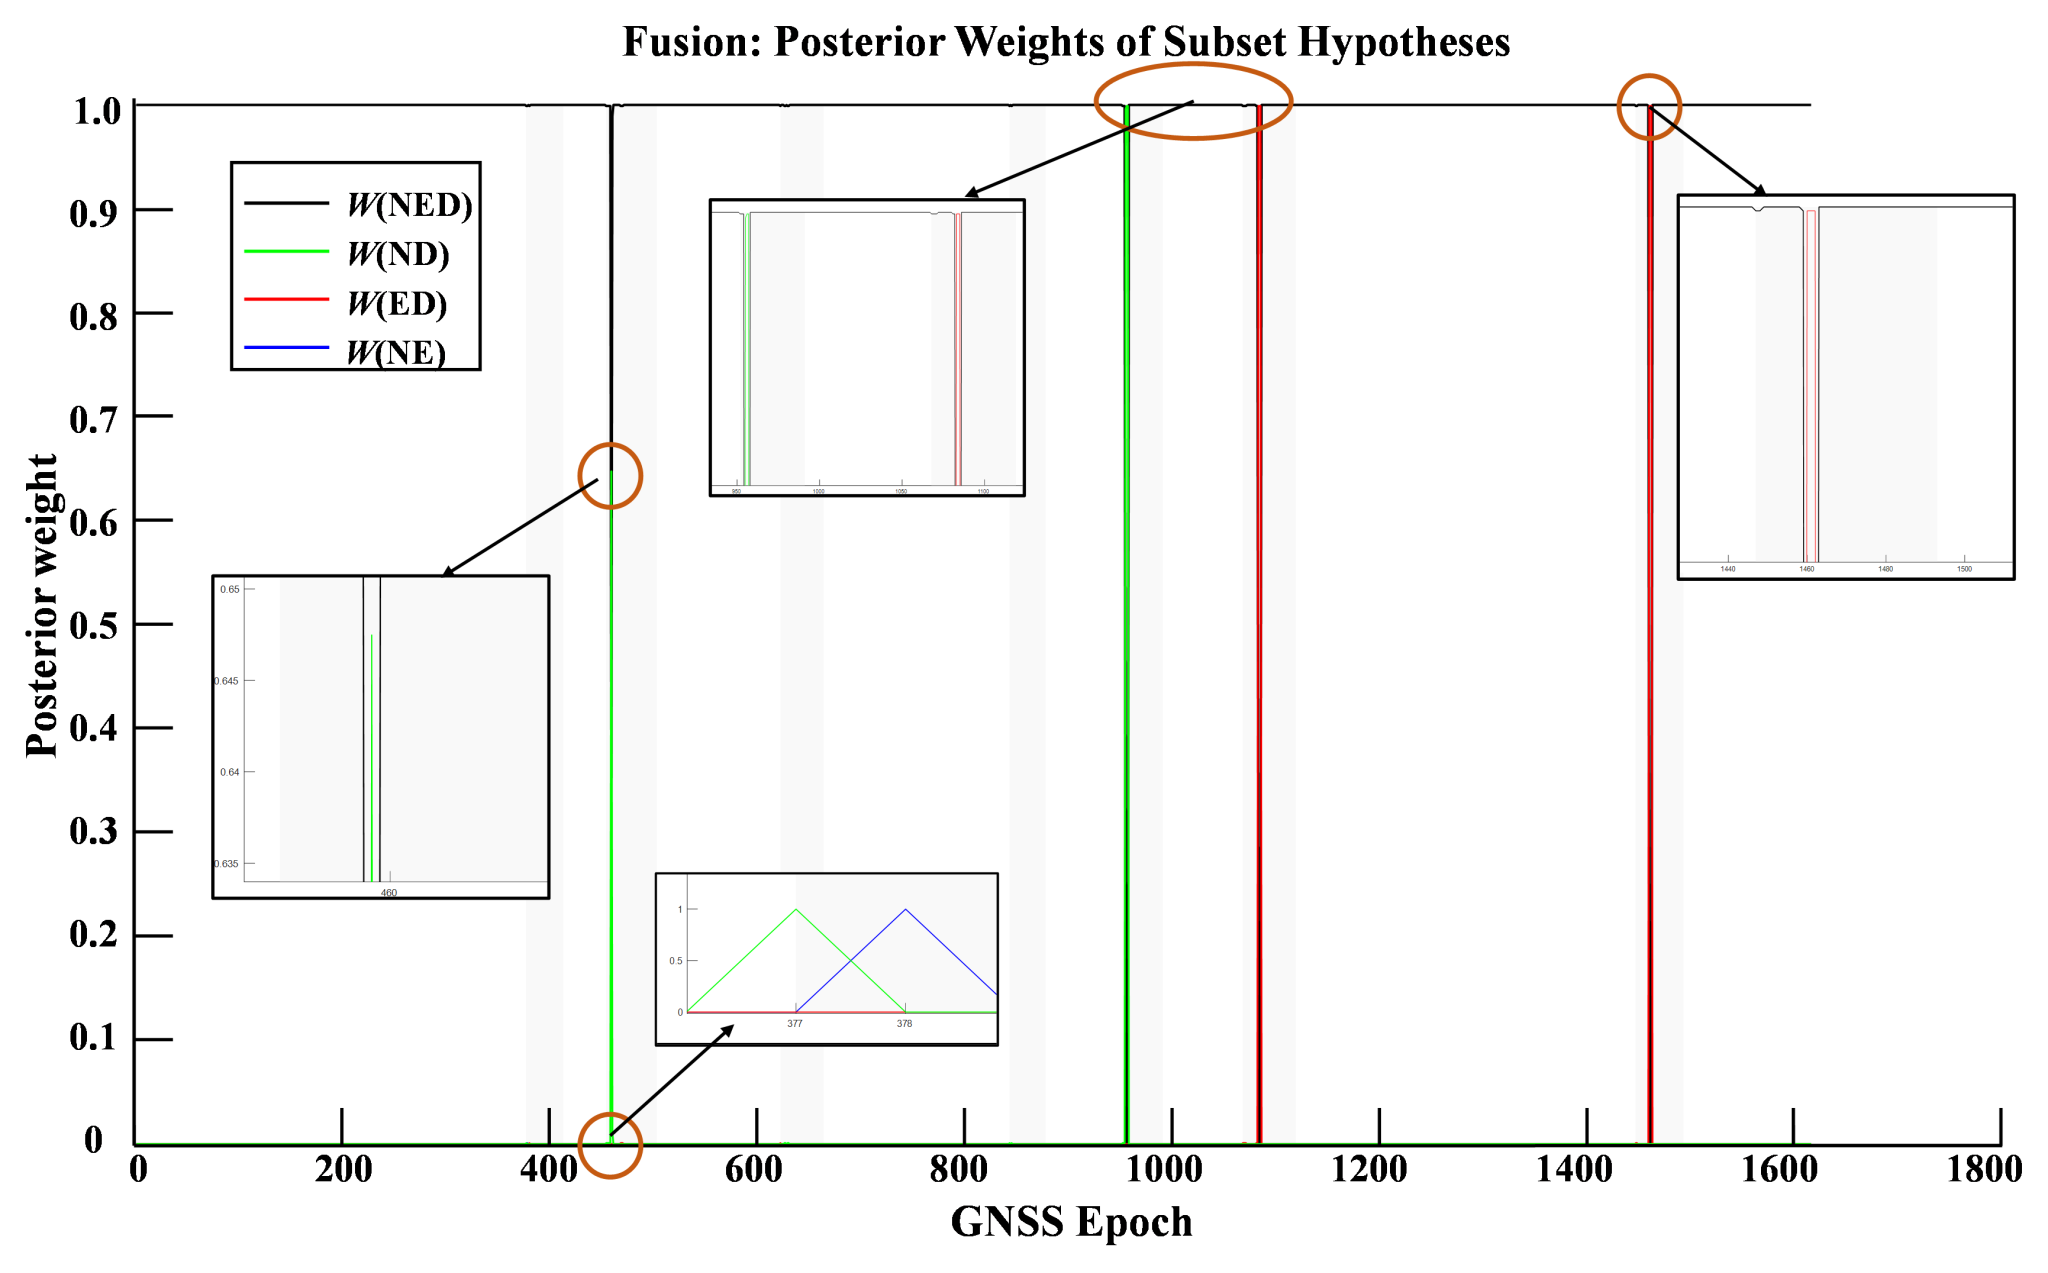
图3 不同故障下空间假设后验权重的变化
定位误差的改善可以从观测子集的后验权重变化中得到解释。图3展示了NED、NE、ND、ED四类空间假设的权重,其中灰色阴影对应注入故障的时段。权重反映各观测组合在当前新息统计下的相对可信程度。噪声增强事件F1、F3使权重出现局部波动,反映随机误差对不同观测方向的影响;位置突跳事件F2、F5、F6发生后,权重向能够减弱异常方向影响的观测子集转移;对于时间相关的NLOS事件F4、F7,子集偏好会持续一段时间,并在观测恢复后重新调整。
3.PL在异常与恢复阶段的表现
研究还将所提方法与残差序贯完好性监测方法(RSIM)、测量快照完好性监测方法(MSIM)等策略进行比较。图4给出了水平保护级(HPL)的变化,灰色阴影表示故障区间,虚线表示水平告警限(HAL)。在正常观测阶段,所提方法的保护级保持较稳定;异常证据增强时,保护边界相应扩大;观测恢复后,保护级逐步回归正常范围。与MSIM相比,正常时段HPL的标准差由 1.361 m降至0.483 m,降低约 64.5%;反映相邻历元变化程度的保护级粗糙度指标由0.078降至0.064,说明保护级输出的波动有所减小。在论文所选的告警限下,所提方法与MSIM的总体危险误导信息(HMI)发生率相同。因此,这部分结果支持的是保护级稳定性及故障后恢复表现的改善,不能据此认定总体HMI发生率降低。
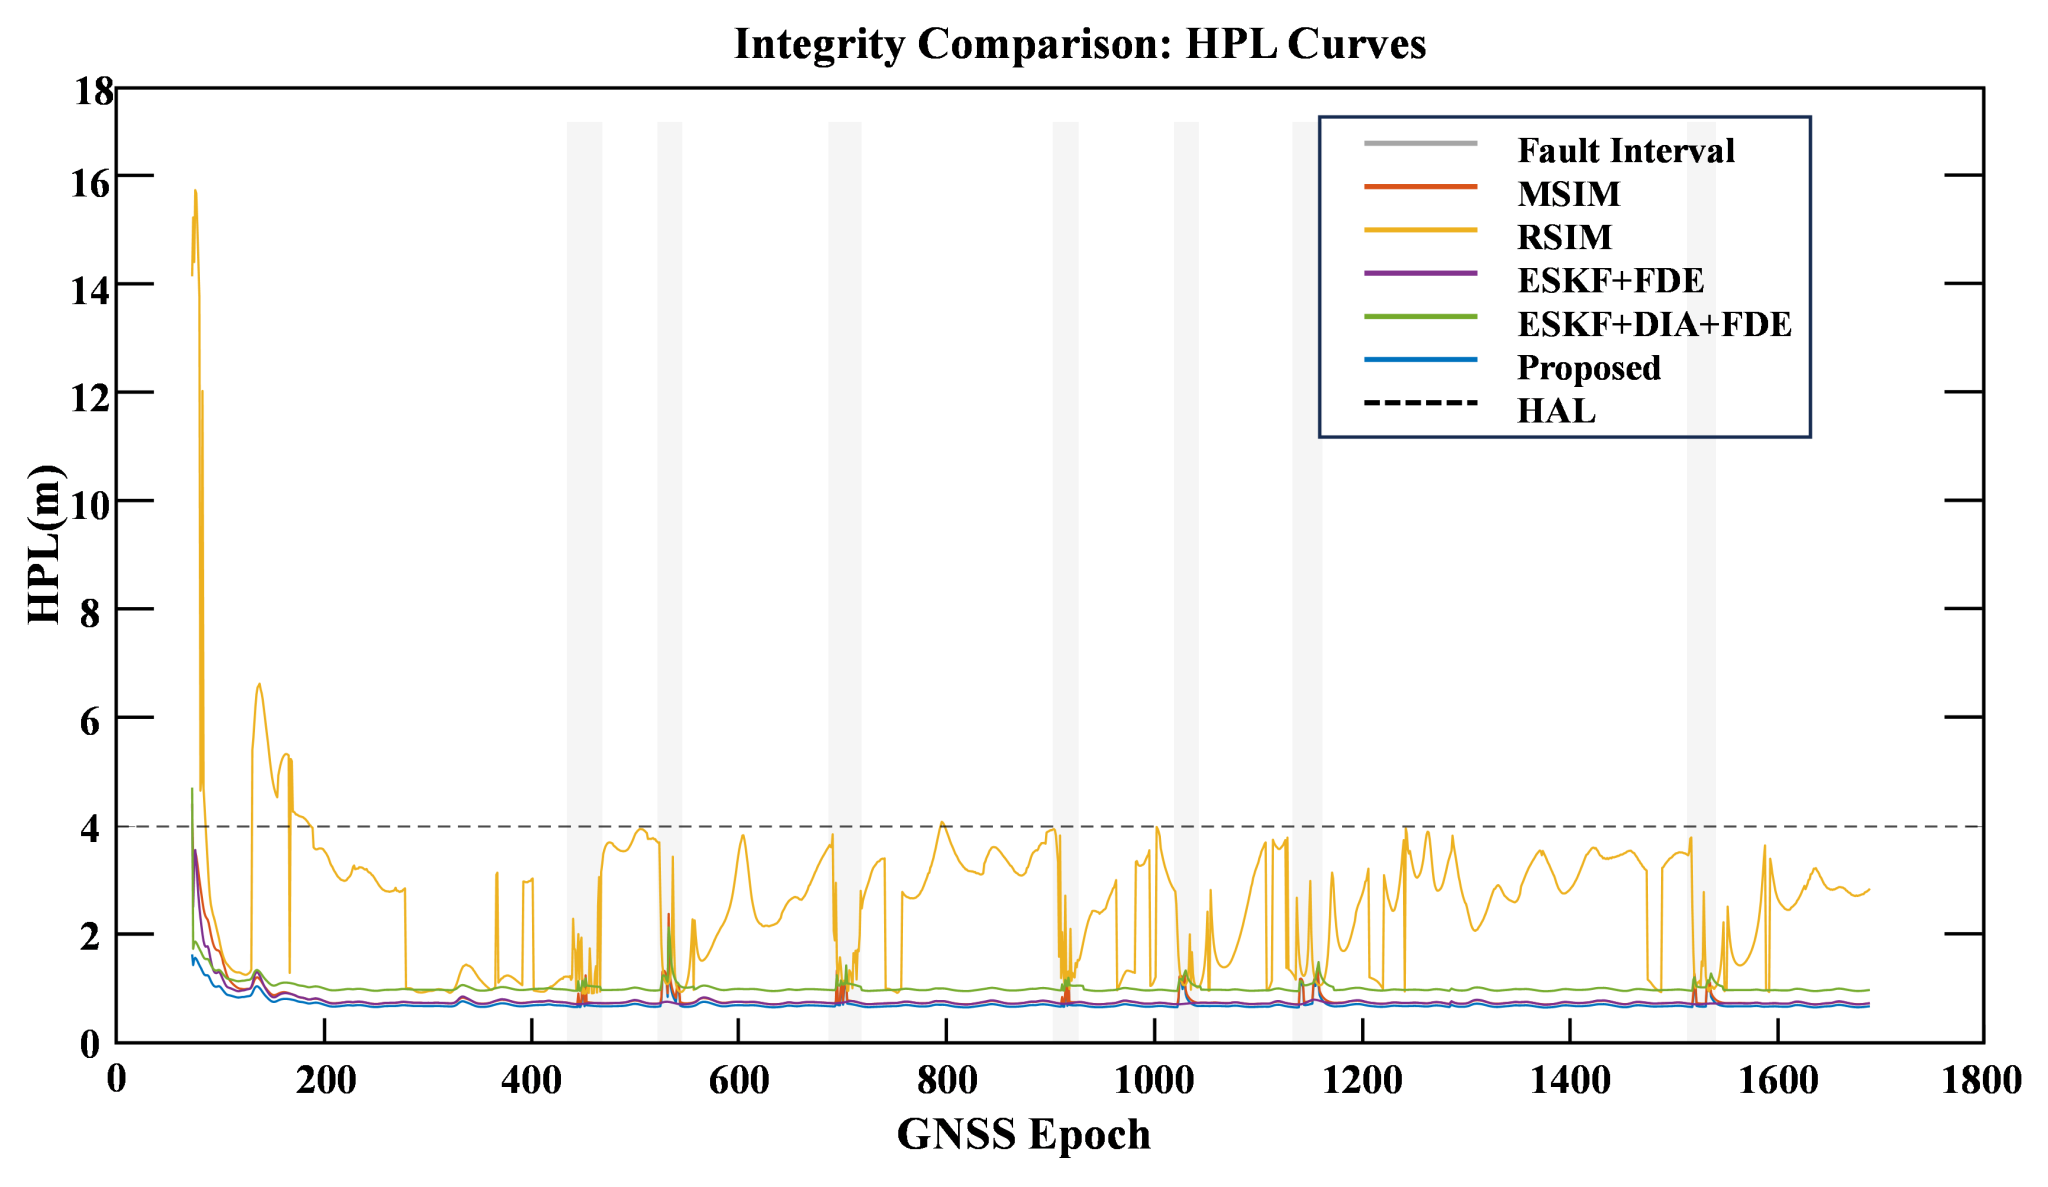
图4 不同方法的水平保护级时序对比
4.应用与展望
本研究围绕GNSS退化环境下车辆定位的可信性问题,将方向性异常处理与保护级的时间调节纳入同一GNSS/IMU处理框架。空间多假设融合根据各方向的观测可靠性调整信息使用方式,提高异常条件下的定位鲁棒性;时间一致性调节进一步改善保护级在退化与恢复过程中的变化,使定位系统能够输出更稳定、便于解释的完好性信息。
该方法可应用于自动驾驶车辆、园区无人接驳车及室外物流配送车辆的定位质量监测。在系统集成中,可将位置估计与保护级一并提供给上层决策模块,为判断当前定位结果是否满足运行要求提供依据。后续结合具体场景的告警限与车辆运行规则,可为降速、增大安全裕度或切换备用定位模式等操作提供参考,支持车辆在定位质量下降时及时调整运行策略。在研发与测试环节,该方法还可用于定位异常的回放分析与退化路段筛查。通过联合记录保护级、观测一致性及车辆运行状态,帮助研发人员分析异常出现的时段和影响范围,为补充测试场景、优化参数配置以及评估定位系统的恢复表现提供依据。
论文信息:
研究由东北大学智能交通实验室完成。相关工作已被IEEE Transactions on Instrumentation and Measurement正式录用,即将长文发表。
Guangheng Liu, Ge Guo, et al. Localization Integrity for Vehicles with Spatial Multi-Hypothesis Fusion and Temporal Consistency. Accepted for publication in the IEEE Transactions on Instrumentation and Measurement.