1.导读
随着智能交通、无人驾驶及移动机器人等技术的快速发展,多智能体系统(Multi-Agent Systems,MASs)的协同控制受到广泛关注,并在复杂任务执行与分布式自主决策等领域展现出重要的应用价值。领导者—跟随者一致性跟踪作为典型的协同控制问题,不仅要求系统实现稳定跟踪,还需要满足瞬态响应、收敛速度及稳态精度等性能要求。预设性能控制(Prescribed Performance Control,PPC)能够通过预先设定跟踪误差边界,实现对系统动态性能的有效约束,为非线性多智能体系统的高精度协同控制提供了重要方法。然而,由于多智能体系统具有非线性动态特性、复杂通信拓扑及智能体间相互耦合等特点,其协同控制过程容易受到外部环境变化和设备故障等因素的影响,给系统的稳定运行与性能保障带来了较大挑战。
在实际运行过程中,执行器作为控制指令的执行单元,其可靠性直接影响多智能体系统的协同控制效果。当执行器发生故障时,实际控制输入可能偏离预期,导致跟踪性能下降甚至突破预设性能边界。传统预设性能控制方法在误差越界时容易出现误差变换奇异或控制器内部不稳定等问题,难以同时兼顾故障条件下的系统稳定性与性能恢复。因此,如何在复杂故障条件下协调系统跟踪性能、容错稳定性与控制效率之间的关系,已成为非线性多智能体协同控制领域值得深入研究的问题。研究兼顾预设性能、故障容错能力及控制结构简洁性的多智能体协同控制方法,对于提高系统在复杂运行环境下的自主适应能力、运行可靠性及工程应用水平具有重要的理论意义和实际应用价值。
针对上述问题,本文提出一种基于误差变换的无逼近容错预设性能控制方法。通过融合预设性能控制与安全反馈机制,在正常运行阶段保证预设跟踪性能,在执行器故障期间维持闭环系统稳定,并在故障解除后实现跟踪性能恢复,从而提高非线性多智能体系统的协同控制可靠性与工程适用性。
2.现存挑战
针对非线性多智能体系统在执行器故障条件下面临的跟踪性能下降、协同控制困难、性能约束难以满足及系统稳定性难以保障等问题,研究复杂故障环境下的多智能体容错协同控制方法。综合考虑执行器故障的不确定性以及多智能体之间的动态耦合关系,分析执行器故障对系统动态响应、协同跟踪性能及整体稳定性的影响,构建兼顾跟踪性能、系统稳定性与故障适应能力的分布式控制框架。进一步研究复杂故障条件下的控制策略协调与动态性能调节机制,探索故障影响下的稳定控制与故障解除后的性能恢复方法,提高系统在复杂运行条件下的协同跟踪精度、容错能力及运行可靠性。同时,兼顾控制方法的实现复杂度与实际应用需求,增强系统对不同故障情形和运行环境的适应能力,为非线性多智能体系统的安全稳定运行与高可靠协同控制提供理论依据和技术支撑。
2.关键创新点与贡献
1. 提出容错预设性能控制架构。
融合预设性能控制与指数型安全反馈,通过平滑切换机制,在正常运行时保证跟踪性能,在执行器故障期间避免性能越界引发控制器失稳。
2. 设计无逼近分布式容错控制方法。
基于反步控制框架,无需神经网络、模糊逻辑等在线函数逼近,简化了控制器结构,降低了计算复杂度。
3. 实现故障后预设性能的有界时间恢复。
基于Lyapunov稳定性分析,证明闭环信号有界性,提升多智能体系统的容错能力与协同跟踪性能。
3.实验验证
1. 执行器故障下的一致性跟踪性能验证
构建由一个领导者和四个跟随者组成的非线性多智能体系统,其通信拓扑如图1所示。通过设置不同持续时间的间歇性执行器故障,开展一致性跟踪与容错控制数值仿真,分析系统在正常运行、故障发生及故障解除等不同阶段的动态响应,验证所提控制方法的稳定性与故障恢复能力。图2和图3分别展示了所提方法下的一致性跟踪误差和虚拟跟踪误差。仿真结果表明,所提方法能够在正常运行阶段保证预设跟踪性能,在执行器故障期间维持闭环系统稳定,并在故障解除后实现跟踪性能恢复。
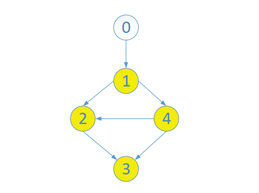
图1 通信拓扑
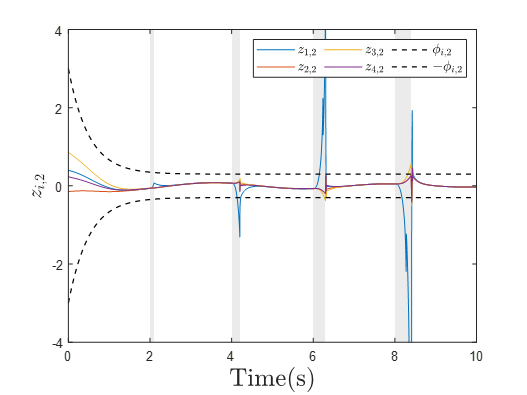
图2 所提方法下的一致性跟踪误差
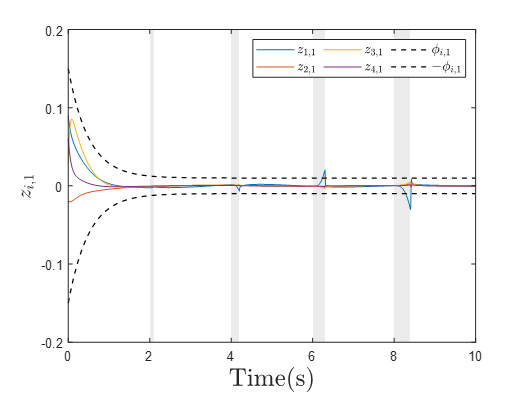
图3 所提方法下的虚拟跟踪误差
2. 多车辆跟踪与故障恢复实验
依托东北大学智能交通实验平台,构建由一辆领导车和三辆跟随车组成的多车辆协同控制系统,开展间歇性执行器故障条件下的轨迹跟踪与容错控制实验。通过分析车辆在正常运行、故障发生及故障解除等阶段的位置误差、速度误差及状态变化,验证所提方法的实际控制效果。图4和图5分别展示了多车辆实验中的位置误差和速度误差。实验结果表明,所提方法能够在正常运行阶段保持良好的跟踪性能,在执行器故障期间维持系统稳定,并在故障解除后逐步恢复预设跟踪精度。进一步验证了所提控制方法在实际车辆协同控制中的容错能力、故障恢复性能及工程应用可行性。
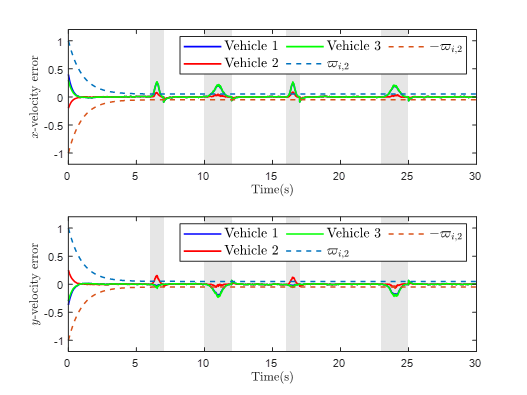
图4 位置误差
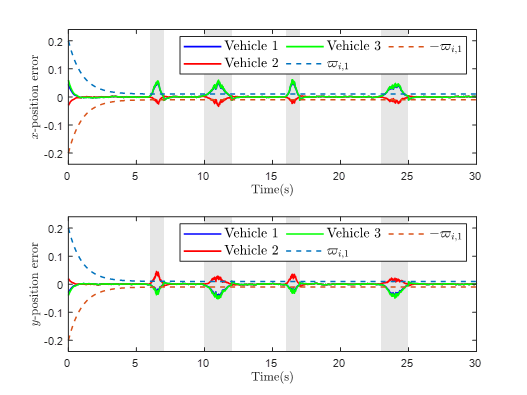
图5 速度误差
结论与展望
本文针对非线性多智能体系统在执行器故障条件下的稳定性与跟踪性能问题,提出一种容错一致性跟踪控制方法。通过融合预设性能控制与安全反馈机制,实现故障条件下的稳定控制及故障解除后的性能恢复。理论证明了闭环系统的有界性,通过数值仿真和多车辆实物实验验证了所提方法的有效性,为非线性多智能体系统的可靠协同控制提供了新的解决思路。未来研究可进一步结合事件触发控制与自适应容错机制,降低系统的通信负担和计算开销,提高控制效率。同时,考虑随机扰动、通信时延、切换拓扑及多执行器故障等复杂工况,研究更加灵活的性能约束与故障恢复策略。此外,可进一步拓展至复杂车辆动力学模型及大规模多智能体协同控制场景,提升所提方法在实际应用中的鲁棒性、可扩展性与工程适用性。
论文信息:
研究由东北大学智能交通实验室完成。相关工作已被IEEE Transactions on Industrial Electronics正式录用,即将发表。
Qian Xu, Ge Guo, Chen-Liang Zhang, and Yongchuan Wang, " Approximation-free fault-resilient prescribed performance consensus tracking for nonlinear multi-agent systems," IEEE Transactions on Industrial Electronics, doi:10.1109/TIE.2026.3748255.