东北大学郭戈教授团队的综述论文“Distributed Time-Varying Optimization: Methods, Convergence, and Trade-offs”系统回顾了连续时间分布式时变优化的代表性研究。文章围绕方法结构、收敛保证与通信计算开销展开评述,梳理不同技术路线的联系与差异,归纳现有工作的适用范围和共性瓶颈,并讨论未来研究方向。
导读:
智能电网经济调度、多无人机协同跟踪、储能管理与动态资源分配等任务中,局部代价和任务需求不断变化,全局最优解也随时间持续移动。分布式时变优化关注各智能体如何依靠局部信息与邻居通信,协同跟踪这一动态目标。收敛速度由此直接影响跟踪精度,通信和在线计算能力也成为方法设计与应用的重要约束。近年来,该领域在方法结构、快速收敛和复杂系统扩展等方面取得了持续进展。不同研究采用的最优性机制、收敛对象和资源核算口径各不相同,需要在明确问题范围与适用条件的基础上进行比较。本综述据此组织文献,为理解研究脉络和选择后续研究方向提供系统参考。
综述内容
1). 典型方法与结构联系
文章围绕动态平均跟踪(DAT)、基于估计器的平均跟踪(EAT)、零梯度和(ZGS)及无需Hessian信息的一阶方法,梳理已有算法的基本思路。DAT侧重局部预测校正与一致性耦合,EAT通过分布式估计器获取聚合信息,ZGS利用零梯度和不变量联系一致性与最优性,一阶方法则通过梯度估计或鲁棒反馈降低对二阶信息的依赖。如图1所示,综述从梯度使用方式、全局信息来源和Hessian依赖性三个维度讨论方法之间的关系,并分析DAT与ZGS的结构对应,以及EAT向一阶梯度估计方法降维时的信息取舍。四类原型并非互斥;图中的一阶方法以梯度估计型方法为代表。
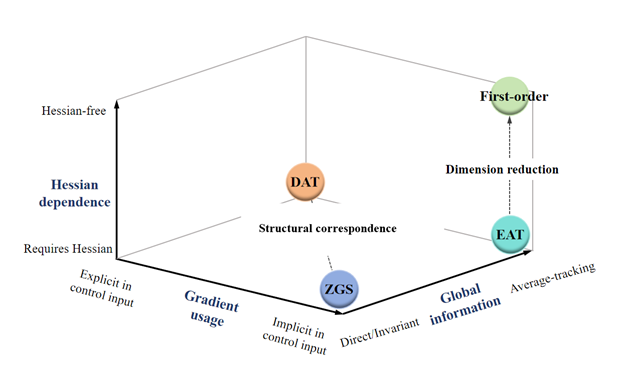
图1 典型方法的结构关系与分类维度(原论文图1)
2).收敛保证的演进与区别
综述沿渐近、有限时间、固定时间和预定义时间四个层次回顾收敛理论的演进,比较收敛时间上界对初始状态和设计参数的依赖,以及用户预先指定时间上界的实现条件。同时,文章区分状态一致性、精确最优解跟踪和最优解邻域跟踪,说明已有文献中不同收敛结论的含义与适用边界,为准确理解和横向比较相关结果提供依据。
3).资源开销与方法适用性
文章采用统一口径比较单边通信载荷与单个智能体的主要计算开销。已有方法中,DAT和ZGS通常交换状态规模的信息;EAT涉及矩阵估计量,通信负担相对较高;二阶方法需要进行Hessian相关求解,而一阶方法降低了这部分计算需求。各类方法在约束处理、通信拓扑和智能体动力学方面的覆盖范围也存在差异,较低的资源量级并不意味着在所有场景下更适用。通过跨方法比较,综述归纳了收敛速度、通信与计算之间的经验性权衡:更强的时间保证可能伴随额外估计动态、全局信息需求、较高增益或更强的误差敏感性。这些观察尚不构成普遍的资源下界或不可能性定理,仍有待统一基准与进一步理论研究。
研究展望
在通信拓扑、智能体动力学、约束处理、通信机制和鲁棒性五个扩展维度的文献梳理基础上,文章讨论了有向网络下的完全分布式预定义时间优化、带约束的一阶快速方法、部分Hessian信息压缩、事件触发与量化通信等问题,并关注随机噪声、数字离散实现和代价突变对跟踪性能的影响。该综述为理解连续时间分布式时变优化的方法体系、评价已有结果及识别研究空白提供参考。后续工作需要进一步联系收敛保证与实际通信、计算和执行条件,发展适用边界清晰、便于比较验证的协同优化方法。
论文信息:
研究由东北大学智能交通实验室完成。相关工作已被IEEE Transactions on Systems, Man, and Cybernetics: Systems正式录用,即将长文发表。
G. Guo, Z.-D. Zhou, and R. Zhang, “Distributed Time-Varying Optimization: Methods, Convergence, and Trade-offs,” IEEE Transactions on Systems, Man, and Cybernetics: Systems.