导读:
随着智能无人系统技术的发展,无人机(Unmanned Aerial Vehicle, UAV)与无人地面车辆(Unmanned Ground Vehicle, UGV)的跨域协同已广泛应用于环境监测、应急救援和智能巡检等任务。无人机具有机动性强、感知范围广等优势,而无人车具有续航能力强、地面作业稳定等特点。通过发挥两类平台的互补优势,空地协同系统能够有效提升复杂环境下的任务执行能力。然而,在实际三维监视任务中,地形起伏、外部扰动和传感器测量噪声会影响无人车的运动状态,使无人机难以准确掌握无人车的未来运动趋势。传统协同控制方法通常依赖当前测量信息或预设参考轨迹,难以及时应对无人车运动状态的动态变化。此外,无人机与无人车在动力学结构及控制方式方面存在显著差异,进一步增加了跨域协同控制的设计难度。针对上述问题,本研究提出一种基于神经网络增强无迹卡尔曼滤波(Neural Network-Augmented Unscented Kalman Filter, NN-UKF)的空地预测协同控制方法。该方法将无人车未来运动轨迹预测与无人机协同跟踪控制相结合,在不依赖完整无人车动力学先验知识的条件下,实现复杂地形环境中的三维预测协同监视。
理论创新
1). 针对无人机与无人车动力学结构不同的问题,建立由六自由度全驱动无人机与三自由度欠驱动无人车组成的异构协同系统模型。在无人车建模过程中,考虑地形坡度引起的俯仰运动及外部扰动,为分析复杂地形条件下的空地协同运动提供动力学基础。
2). 针对传统状态预测方法依赖精确动力学模型、难以处理地形不确定性的问题,将径向基函数神经网络(RBF-NN)与无迹卡尔曼滤波(UKF)相结合,构建NN-UKF轨迹预测框架。该方法利用神经网络在线逼近无人车运动过程中的未知非线性动态,并结合UKF的非线性状态估计能力,实现无人车未来多步运动轨迹预测,为无人机提供具有前瞻性的动态跟踪参考。
3). 将NN-UKF预测得到的无人车未来位置与航向信息引入无人机跟踪控制器,利用反步法与动态面控制构建空地协同控制策略。同时,引入RBF-NN补偿异构系统中的未知动态与外部扰动,并通过动态面滤波避免传统反步设计中的复杂性膨胀问题。基于Lyapunov 稳定性理论,证明在给定假设和参数条件下,闭环协同控制系统所有信号满足半全局一致最终有界性。
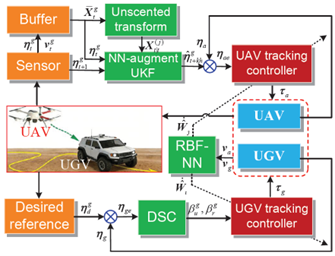
图1 空地预测协同控制框架图
实验结果:
为验证所提方法的有效性,本研究开展了三维监视任务下的数值仿真与室外实物实验。
(1)三维空地协同监视仿真
仿真系统由一架四旋翼无人机和一辆四轮差速驱动无人车组成。无人车沿预设路径运动,无人机利用预测得到的无人车运动状态调整自身轨迹,实现三维空间中的协同监视。仿真结果表明,所提方法能够使无人机保持与无人车的协调运动,并形成连续、平滑的三维监视轨迹。无人机与无人车的跟踪误差均能够收敛至较小的有界范围,验证了预测协同控制策略的有效性。
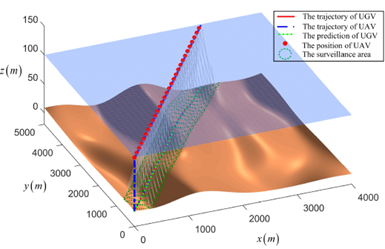
图2 空地协同三维监视轨迹
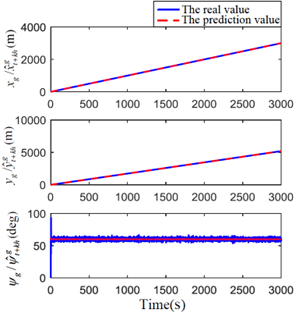
图3 无人车真实状态与预测状态对比
(2)空地协同实物实验
为进一步验证所提方法的实际可行性,本研究搭建了由Apollo无人车、无人机、激光雷达、惯性测量单元及车载计算平台组成的空地协同实验系统,并开展室外协同监视实验。实验结果表明,在实际传感器测量误差与环境扰动条件下,无人机能够跟随无人车实现稳定的协同运动。在室外实验中,无人机与无人车的跟踪误差经过初始调整后逐渐收敛,并维持在较小范围内,验证了所提预测协同控制方法的跟踪稳定性。
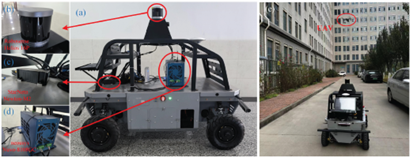
图4空地协同实物实验平台
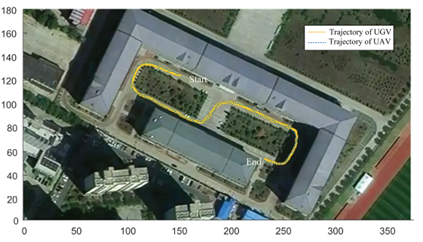
图5空地协同实物实验轨迹
研究意义:
本研究面向复杂地形环境下无人机与无人车的三维协同监视任务,提出一种融合神经网络增强轨迹预测与自适应协同控制的跨域智能控制方法。通过将无人车未来运动状态作为无人机的动态跟踪参考,该方法突破了传统协同控制主要依赖当前状态信息或预设参考轨迹的局限,提高了复杂环境下的轨迹预测精度与协同跟踪性能。同时,所建立的异构动力学模型及自适应控制框架能够有效应对平台动力学差异、地形不确定性与外部扰动,并通过理论稳定性分析、数值仿真和实物实验验证其有效性。相关研究为空地异构无人系统的预测协同控制提供了新的技术思路,对智能巡检、复杂地形监视及跨域自主协同系统的工程应用具有一定的理论价值与实践意义。
论文信息:
研究由东北大学智能交通实验室完成。相关工作已被IEEE Transactions on Industrial Electronics正式录用,即将长文发表。
S. Liu, G. Guo, and G. Liu, “Neural UKF-Based Cross-Domain Predictive Cooperative Control for UAV-UGV in 3D Surveillance Missions,” IEEE Transactions on Industrial Electronics. 2026, DOI: 10.1109/TIE.2026.3755378.