★导读: 本文针对多车道无信号交叉口中联网自动驾驶车辆(CAVs)协同轨迹规划时,功能区划分无法随动态交通流自适应调整、且计算时延影响轨迹跟踪精度的问题,提出了一种基于自适应道路功能区划分的协同轨迹优化框架。该框架将交叉口道路划分为规划区、控制区与合流区三个功能区,规划区与控制区的长度通过“离线性能标定+在线交通需求估计”的方式自适应更新,而非在每个规划周期内反复求解完整的全局分区问题。框架显式建模了计算时延对轨迹初始化的影响,将预测的一个规划周期后的车辆状态作为优化初始条件;进而构建兼顾通行效率与公平性的混合整数线性规划(MILP)模型优化通行顺序与时间,并以二次规划模型计算加速度成本最小的轨迹。在双向六车道十字交叉口仿真中,相比先到先服务(FCFS)框架,本框架在满足周期级实时性要求(最高需求下最大计算时间为1.94 s)的前提下,显著降低了平均时延、油耗与加速度成本,验证了所提框架的有效性。
研究背景与意义
自动驾驶与车联网(V2X)技术的快速发展,使无信号交叉口成为缓解交通拥堵、提升通行效率的一条极具潜力的实现路径。与传统由固定红绿灯管控的信号交叉口不同,无信号交叉口基于车辆的 V2I 与 V2V 通信建立自主交叉口管理(AIM)系统,动态地为每辆 CAV 分配通行权,并协调其安全高效地通过交叉口。相比人工驾驶车辆,CAV 能够更精确地执行控制指令、拥有更快的反应速度,在提升通行效率、降低能耗、增强安全性方面展现出显著潜力。
传统交通信号的主要功能是按时间顺序放行来自不同方向的交通流,以避免其在时空上的冲突。现有大量研究通过优化信号配时与 CAV 轨迹,使车辆在绿灯期间通过交叉口;然而这类方法不允许多个方向的车流同时通行,交叉口空间利用率不足。无信号交叉口通过 AIM 系统代替信号灯,能够在不放行多方向车流的前提下实现更高效的通关调度,其核心在于将通行顺序与轨迹生成耦合的协同优化。
围绕这一目标,现有研究主要从两个角度切入:一是将 CAV 调度建模为以通行顺序和控制指令为变量的优化问题,这类方法可解释性强、在中低交通需求下实时性较好;二是针对功能区划分,现有研究多采用事件触发或周期触发两种模式,前者将整个交叉口设为控制区以提升计算效率,后者将整个交叉口设为规划区以提升通行效率。然而,上述研究普遍存在两点不足:一是规划范围无法随动态交通流自适应调整,难以在不同需求下兼顾效率与实时性;二是往往忽略计算时延对轨迹规划结果的影响——当车速较高或交通需求较大时,计算时延可能导致车辆无法按计划轨迹行驶,从而增加交通安全风险。
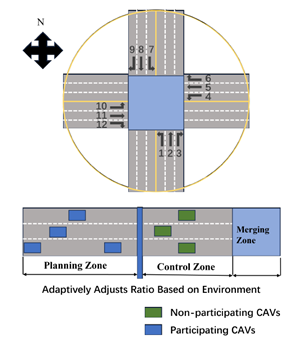
图1: 道路功能区划分示意图
现存挑战与研究目标
核心挑战
1. 功能区划分难以自适应:现有功能区划分模式不能随动态交通流自适应调整规划范围,固定范围的规划区/控制区难以在不同交通需求下同时兼顾通行效率与计算实时性。
2. 计算时延影响轨迹跟踪:现有研究普遍忽略计算时间对轨迹规划结果的影响。在计算时延窗口内,车辆仍在按原状态行驶,若直接以接收时刻的状态作为规划起点,实际位置将与期望位置产生偏差,导致轨迹跟踪误差累积,高速或高需求场景下尤其明显。
3. 通行效率与公平性难以兼顾:若仅以最小化总通行时间为目标,可能会过度牺牲部分车辆的通关时间;而以非线性公平项直接建模又会使问题难以求解。
研究目标
1. 提出自适应道路功能区划分方法,将交叉口道路划分为规划区、控制区、合流区,并依据在线交通需求估计与离线性能标定自适应更新各区长度。
2. 显式建模计算时延,将轨迹规划起点调整至固定时延补偿窗口之后,并预测该时刻的车辆状态作为优化初始条件,提升轨迹跟踪精度与稳定性。
3. 构建兼顾通行效率与公平性的 MILP 模型确定最优通行顺序与时间,并建立以加速度成本最小化为目标的二次规划(QP)模型生成平滑可行轨迹。
关键创新点与贡献
1. 自适应道路功能区划分方法。将交叉口道路划分为规划区、控制区、合流区三个功能区,规划区与控制区的长度可根据在线估计的交通需求从离线标定的候选集中动态选取,以最大化交叉口综合性能,解决了固定分区无法适应动态交通流的问题。
2. 考虑计算时延的轨迹起点计算模型。以固定时延补偿窗口预测的车辆位置、速度与加速度作为当前周期的优化初始条件,而非直接采用接收时刻的状态,有效抑制了计算时延带来的轨迹跟踪偏差,增强规划稳定性。
3. 兼顾效率与公平的双层优化模型。构建综合权衡通行效率与公平性的混合整数线性规划模型确定通行顺序与时间,并建立加速度成本最小的二次规划模型生成轨迹,在保证安全约束的同时显著降低时延与油耗。
主要研究过程与方法
1. 优化框架工作流程
本文提出的协同轨迹优化框架分为预处理与协同轨迹优化两个阶段。在预处理阶段,路侧单元(RSU)检测覆盖范围内的 CAV,并将其位置、速度、加速度与车道信息准确传送到 AIM;AIM 依据接收数据估计当前交通需求,并从标定候选集中更新规划区与控制区的长度。在协同轨迹优化阶段,AIM 首先基于车辆状态计算当前周期所有参与 CAV 的轨迹起点;随后,通行顺序与时间规划模块利用轨迹起点信息构造优化变量、目标函数与约束,通过 MILP 求解通行顺序与时间;最后,轨迹计算模块利用上游计算的通行时间并构造与其他车辆的安全约束,通过 QP 求解车辆轨迹,下发给各 CAV 执行。
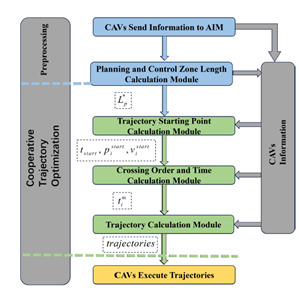
图2: 优化框架流程图
2. 自适应功能区模型
为平衡计算效率与性能,本文将交叉口道路划分为规划区、控制区与合流区三个功能区。位于规划区内的 CAV 无论此前是否已规划过轨迹,均参与当前周期的规划,以获取新的通行顺序与轨迹,从而适应交叉口环境变化、提升通行效率。为避免车辆穿过过短的规划区而未得到优化,当前规划集合不仅由瞬时几何边界决定,还包含已进入上游控制范围但尚未完成首次优化、以及尚未进入合流区的车辆,从而保证每辆 CAV 在进入合流区前至少被优化一次。控制区负责轨迹执行,合流区则是 CAVs 的潜在冲突区域。
规划区与控制区长度之和等于 RSU 检测范围,二者相对长度依据估计的交通需求更新。功能区更新分两个阶段实现:离线阶段针对给定规划周期 T,在多个交通需求水平下评估不同候选规划区长度,获得性能映射函数;在线阶段,AIM 从最近的检测窗口估计当前交通需求,并从标定候选集中选取对应的规划区长度。本文实现中规划周期固定为 T = 2 s,并对需求估计进行平滑,以避免短时交通波动引起功能区的频繁切换。
3. 轨迹起点计算模型
传统方法一般将当前时间戳与车辆状态作为轨迹规划起点,未考虑计算时间的影响。本文对此进行了改进:将当前周期的轨迹起点从t0 调整到 t0 + τ(τ 为固定的计算时延补偿窗口),并预测 CAVs 在新起点处的位置、速度与加速度作为后续规划的初始条件。在 [t0, t0+τ] 区间内,AIM 仍在计算当前周期轨迹,车辆按预测行为行驶;到 t0+τ 时车辆恰好位于轨迹起点,从而避免了期望位置与实际位置的偏差。对于新进入车辆,规划起点信息按匀加速计算;对于已参与规划的车辆,其在 tstart 时刻的状态由上一周期轨迹插值得到。由于仅在短时延补偿窗口内插值,该方法并非长时域开环外推,不会在多个周期中累积预测误差。
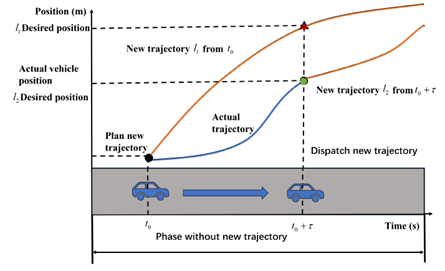
图3: 规划起点问题示意图
4. 通行顺序与时间计算模型(MILP)
本文以双积分模型描述 CAV 运动,并在合流区引入与行驶方向相关的最大速度限制:直行、右转、左转车辆因转弯半径与侧向加速度限制而具有不同的最大安全速度。模型的目标函数为最小化所有 CAV 总通行时间的加权和,以及各车辆通行时间相对平均值的绝对偏差之和,从而在提升整体通行效率的同时兼顾公平性,避免为整体效率而过度牺牲个别车辆。
针对公平项引入的非线性,通过引入辅助变量将其转化为可解的混合整数线性规划。约束包括:纵向安全约束(同车道跟驰车辆进入合流区需保持安全时间间隔)、侧向安全约束(冲突车道上的 CAV 不得同时在合流区出现,通过通行顺序二元变量强制先后通行,冲突车道集由交叉口拓扑与转向关系确定并预先固化)、以及进入合流区时间的可行性约束(由速度与加速度边界推导上下界)。该 MILP 问题可通过分支定界或割平面法求解,也可直接使用 CPLEX、GLPK、LPSOLVE 等现成求解器。
5. 轨迹计算模型(QP)
基于轨迹起点与优化后的通行顺序和时间,本文以加速度成本最小化为目标进行轨迹规划。以控制输入的 L2 范数在规划时域内的累加作为目标函数,并对其进行离散化处理;约束包括位置—速度—加速度的动力学等式关系、同车道跟驰的纵向安全约束、速度与加速度的物理边界约束以及初始与终端值约束(进入合流区时加速度为零)。该问题为二次规划,可采用内点法或投影法求解,也可使用 GPOPs、OSQP 等求解器,从而生成平滑、动态可行且满足安全约束的轨迹。
实验验证
仿真设置
基于 Matlab2023b 平台构建双向六车道十字交叉口数值仿真模型,规划区与控制区总长 200 m,规划周期 T = 2 s。以平均车辆时延、平均加速度成本、平均油耗与计算时间四项指标评估所提框架的有效性。
最优规划区长度分析
实验考察规划区长度对性能指标的影响,并在保证实时性的前提下确定不同交通需求下的最优规划区长度。结果表明:当交通需求较高时,增大规划区长度可显著降低平均时延——这是因为规划区内所有车辆(无论此前是否规划过)均参与当前周期的规划调整,使解更接近全局最优;同时规划区长度增大也会显著增加计算时间。据此,低至中等交通需求下选取较长的规划区以获得更高通行效率,高交通需求下选取较短的规划区以保证算法实时性(如 q = 50、500 veh/lane 时最优规划区长分别为 160 m与 43 m)。在时变需求演示中,规划区长度随需求增减而自适应伸缩,验证了在线更新机制的有效性。
实时性方面,各需求水平下最大周期级计算时间均小于规划周期:即使在最高需求 q = 500 veh/lane 下,仍满足2 s 的周期级实时判据;归一化计算负载从 q = 100 时的 0.16 升至 q = 500 时的 0.97,表明随需求增加计算裕度明显收窄。
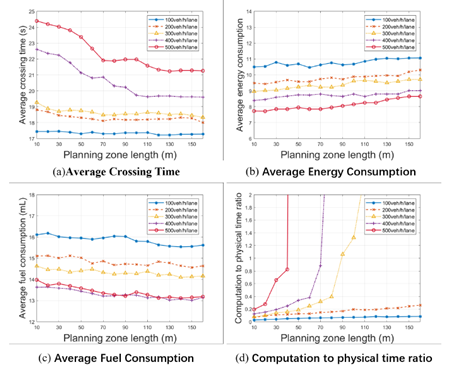
图4: 规划区长度的影响
时变需求下自适应与固定规划区策略对比
在相同的 600 s 时变需求序列(对应 300 个完整规划周期)下,将自适应规划区策略与短、中、长三种固定规划区设置(43、86、146 m)进行离线性能映射重放对比。结果显示没有任何单一固定规划区长度能在所有指标上一致占优:最长固定规划区(146 m)的平均时延与油耗最低,但加速度成本最高;最短固定规划区(43 m)加速度成本最低,但平均时延与油耗最大。自适应策略并非在单个指标上取极值,而是依据需求在标定工作点之间调整规划范围,从而在整个时变需求序列中取得均衡的综合性能,验证了所提功能区自适应机制的需求响应特性。
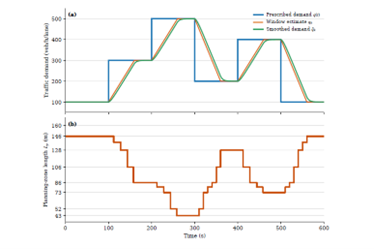
图 5: 时变需求下交通需求与规划分区长度的动态适配
与 FCFS 框架的性能对比
将所提框架与先到先服务(FCFS)框架进行对比。结果表明:当需求不超过 200 veh/lane 时,两框架通行效率大致相当(低需求下车距较大,二者均能获得高效通行顺序);当需求不低于 300 veh/lane 时,所提框架通过规划区更全面地考虑整体效率,显著降低交通时延,优势明显。在加速度成本与油耗方面,所提框架均优于 FCFS。计算时间方面,所提框架略长于 FCFS(FCFS 简单的通行顺序确定原则降低了问题维度),但该差异需以周期级计算判据 t_max^cal < T 来评估,而所提框架在全部测试场景下均满足实时性要求。
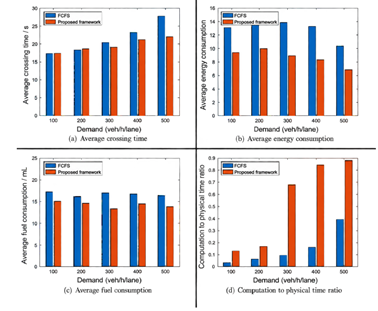
图6: 性能分析图
不同转向比场景验证
进一步在直行主导、左转主导、右转主导与混合转向四类场景下验证框架的鲁棒性。结果表明转向构成对系统性能有明确影响:直行主导场景时延与加速度成本最低,左转主导场景因合流区冲突交互更强而时延与控制代价最高;所有场景的最大周期级计算时间均低于规划周期,确认了框架的实时可行性。
结论与展望
本文提出了基于自适应道路功能区划分的联网自动驾驶车辆协同轨迹优化框架。该框架将道路功能区划分为规划区、控制区与合流区,规划区与控制区的长度比通过在线交通需求估计与离线标定性能映射更新,而非在线反复求解完整的全局分区问题;同时,通过以预测车辆状态作为优化初始条件,缓解了计算时延对轨迹跟踪精度的影响,提升了轨迹规划的稳定性与可靠性。兼顾通行效率与公平性的 MILP 模型与加速度成本最小化的 QP 模型,实现了车辆通行顺序、时间与轨迹的协同优化。仿真结果表明,与 FCFS 框架相比,本框架在满足安全约束与周期级实时性要求的前提下,显著降低了平均时延、油耗与加速度成本,为无信号交叉口联网车辆协同轨迹问题提供了新的解决思路。未来工作将融合先进的交通预测技术与车辆轨迹不确定性建模,以提升轨迹起点预测精度;并将框架扩展至多交叉口场景,实现区域路网层面的协同优化。
论文信息
本研究由东北大学智能交通实验室完成。论文已被智能交通系统领域国际权威期刊IEEE Transactions on Vehicular Technology 正式录用并在线发表。
Z. Kong, H. Zhang, L. Wang and G. Guo, "Cooperative Trajectory Optimization for Connected and Automated Vehicles At Signal-Free Intersections," in IEEE Transactions on Vehicular Technology, doi: 10.1109/TVT.2026.3738568